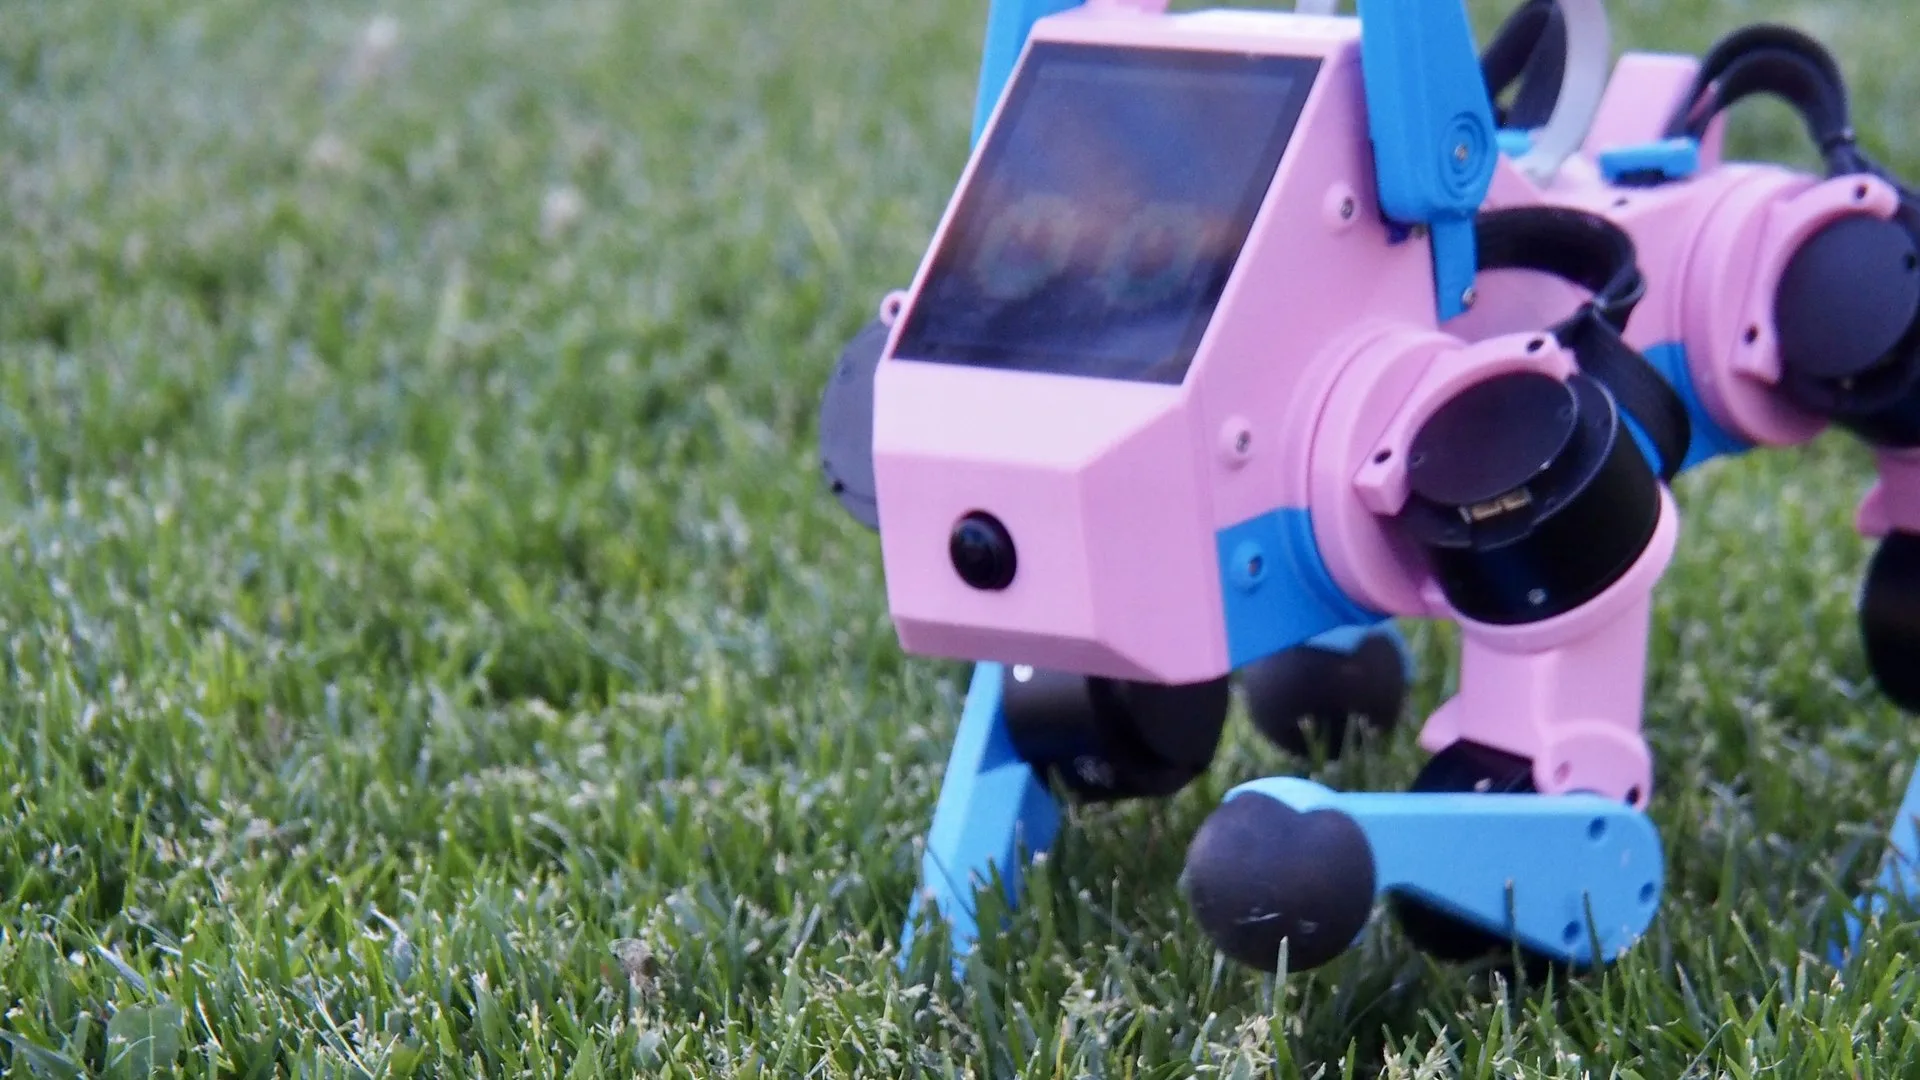
สี่เท่า · Stanford Pupper V3
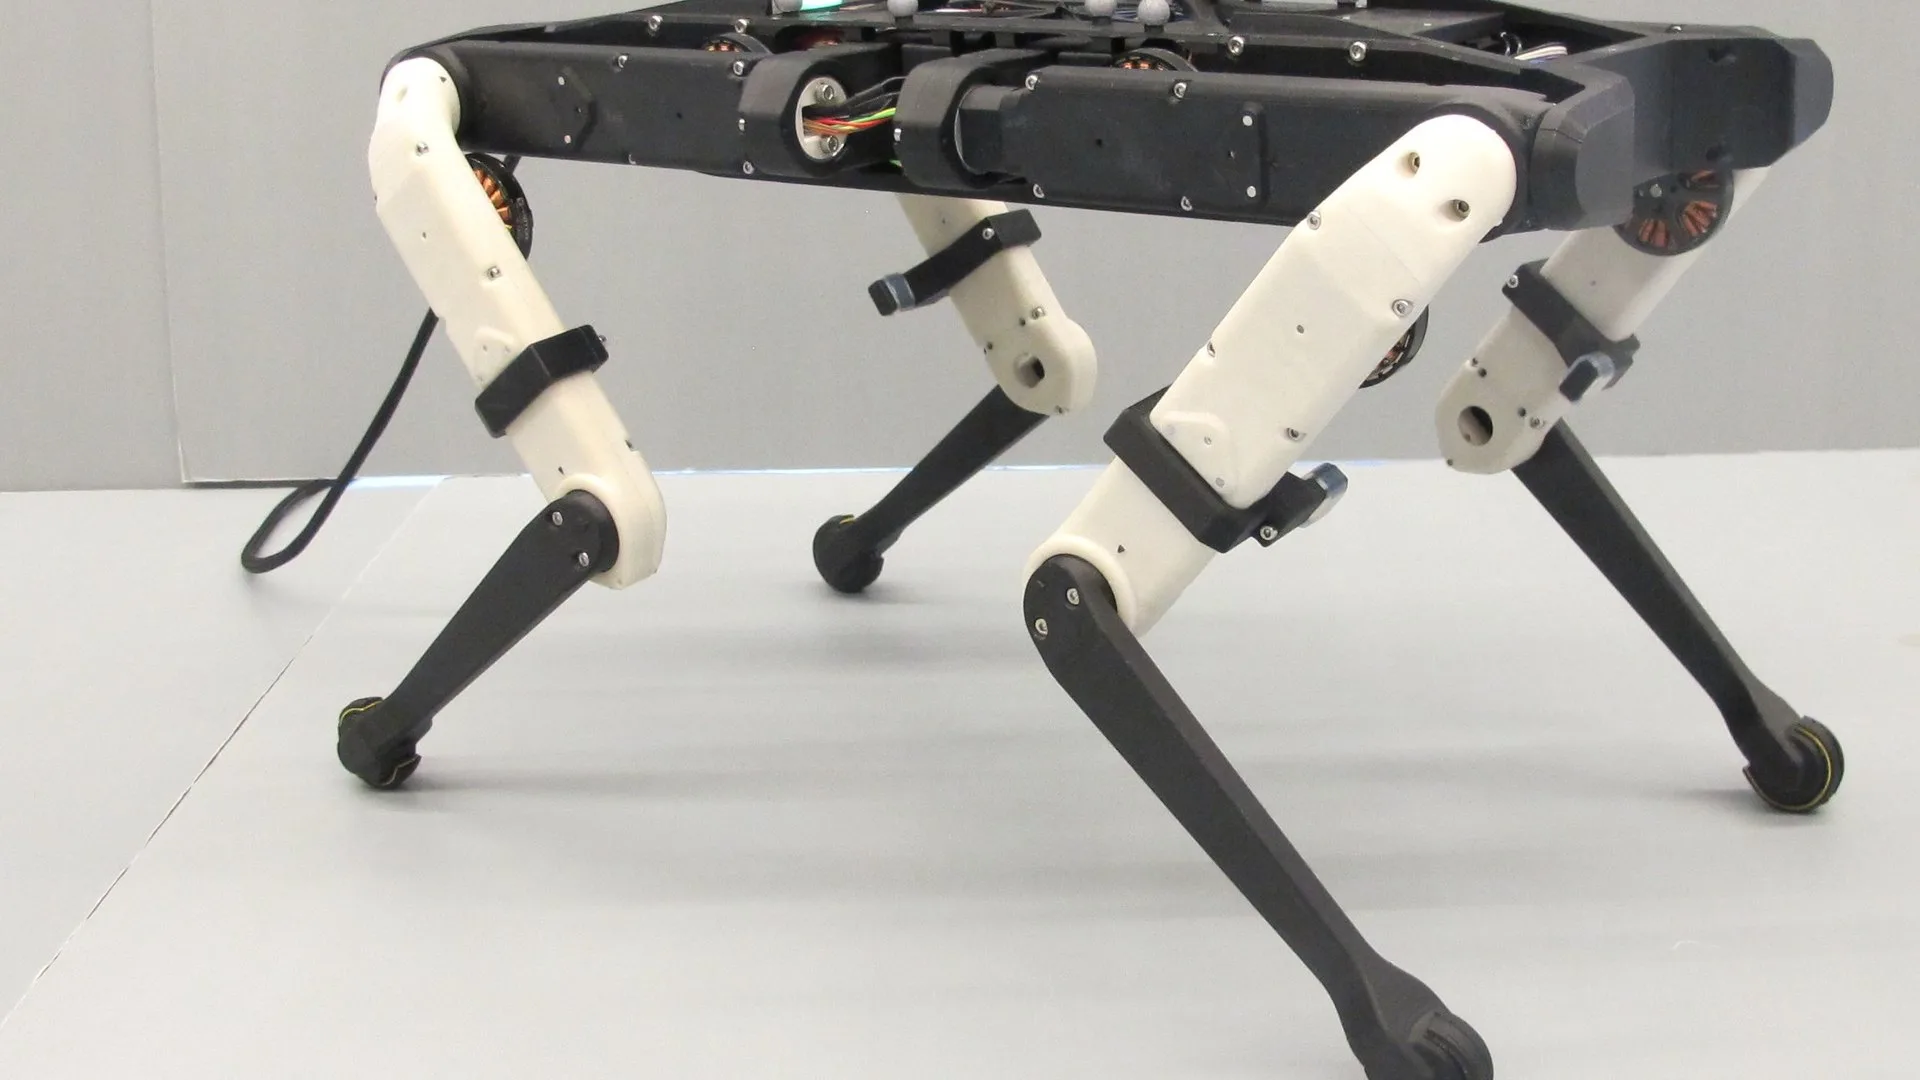
สร้างหุ่นยนต์สุนัขที่เดินเห็นและพูดคุย
ข้อต่อไร้แปรงถ่าน 12 ข้อ, Raspberry Pi 5 และการเดินแบบฝึก RL — BOM เต็มรูปแบบ การตั้งค่าการพิมพ์ และโค้ดในที่เดียว
การค้นหาที่แนะนำ เซอร์โว บอม รูปทรงคล้ายมนุษย์ สี่เท่า พิมพ์ 3 มิติ
01/ 05
01 — หมวดหมู่
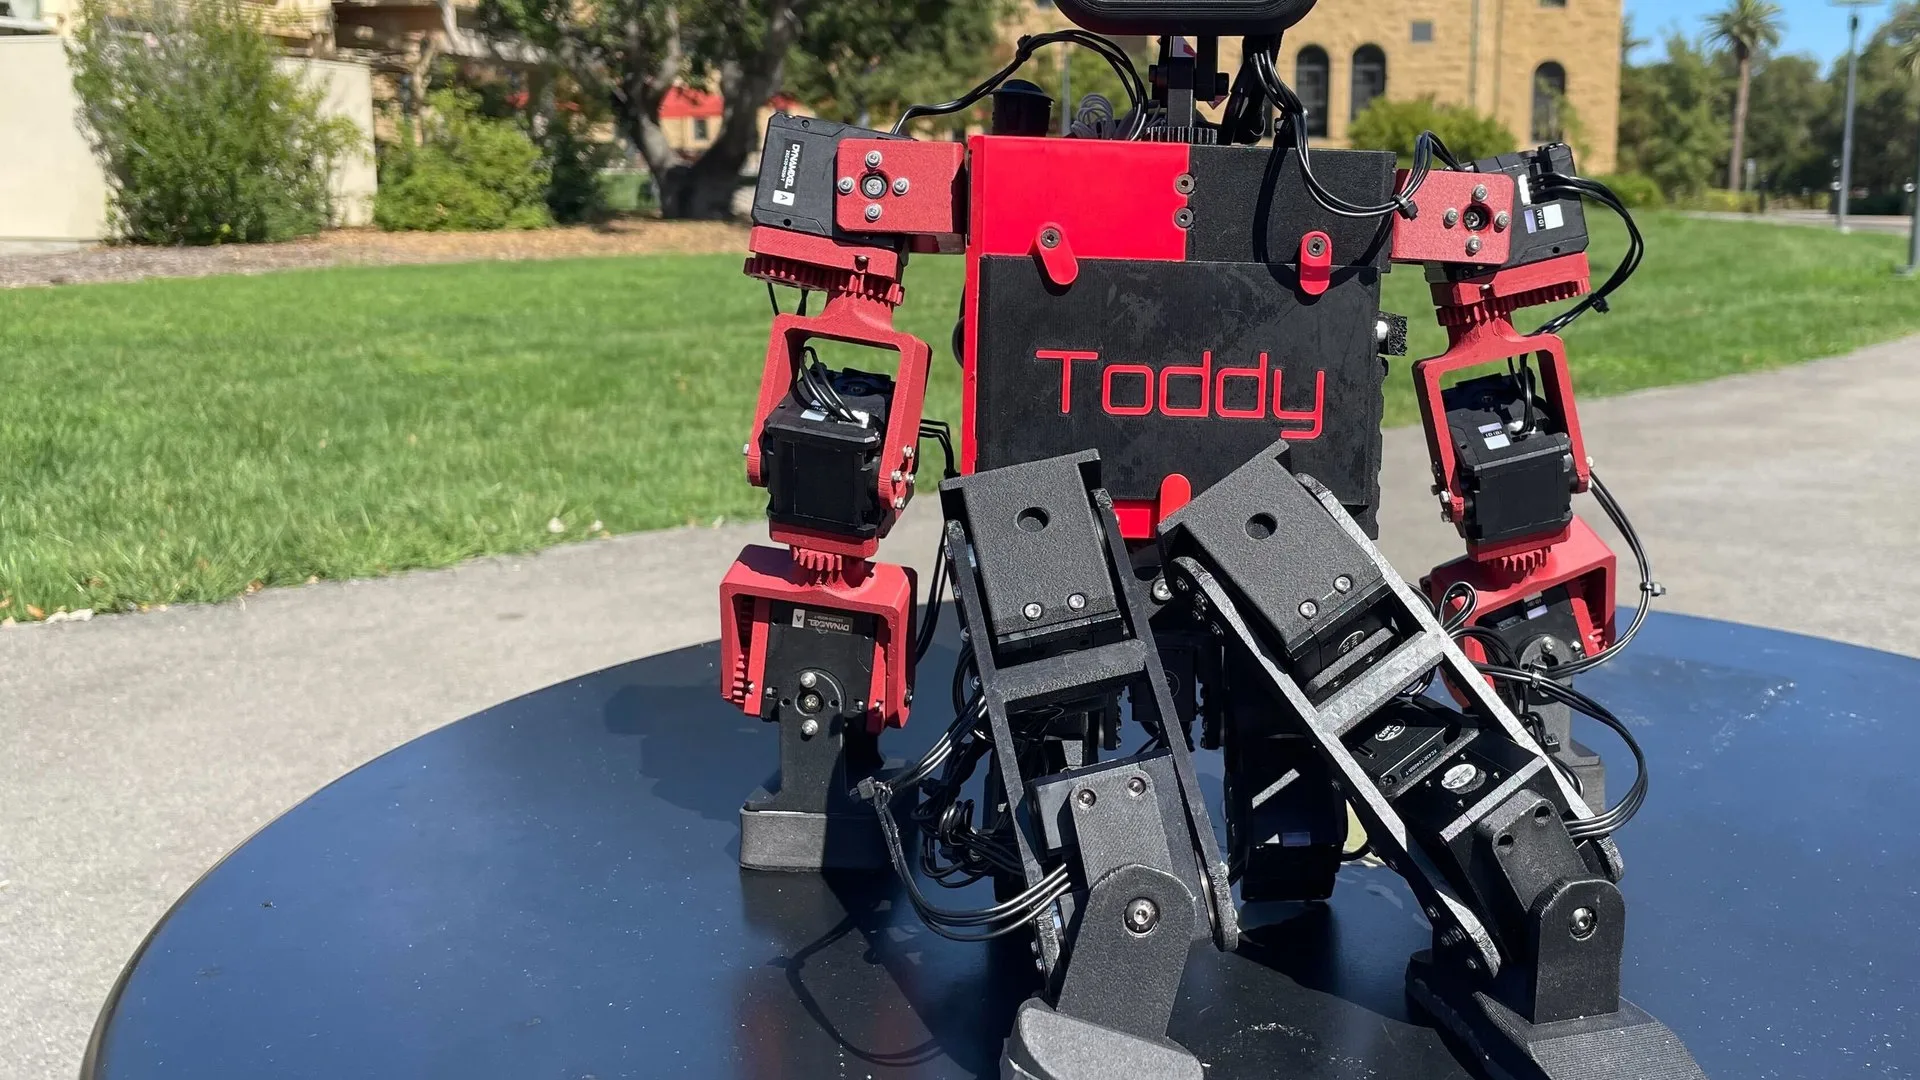
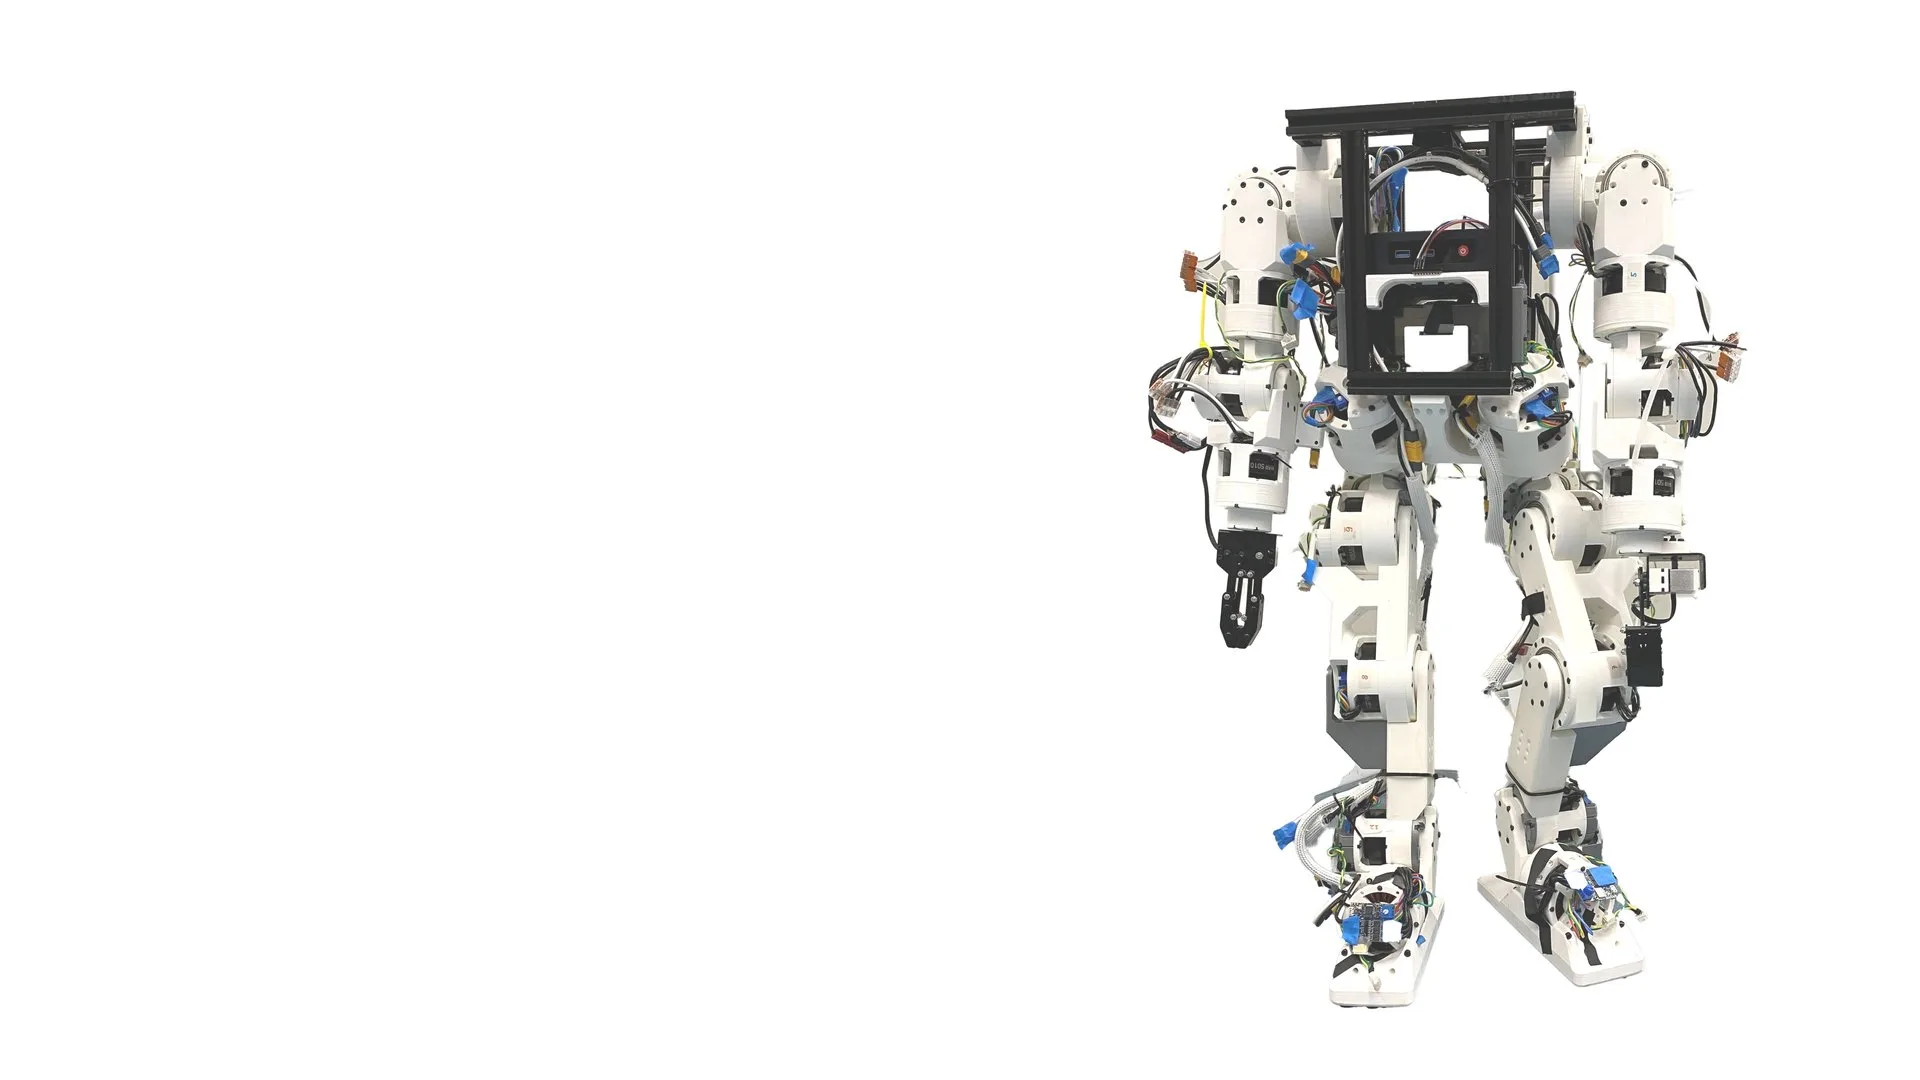
ตั้งแต่หุ่นยนต์ขนาดเท่าโต๊ะไปจนถึงขนาดเต็มและหุ่นยนต์สุนัข ทุกโปรเจ็กต์มาพร้อมกับภาพรวม, BOM, การพิมพ์บันทึกย่อ และลิงก์ไปยังไฟล์ต้นฉบับ
02 — แนะนำ
ข้อมูลสรุปเกี่ยวกับต้นทุน DoF และวัสดุ - เปิดโปรเจ็กต์สำหรับรายการวัสดุทั้งหมด
03 — ระบบนิเวศ
มอเตอร์ แอคชูเอเตอร์ เซ็นเซอร์ และคอมพิวเตอร์ ชิ้นส่วนจากผู้ผลิตเหล่านี้ปรากฏขึ้นครั้งแล้วครั้งเล่าใน BOM หุ่นยนต์แบบโอเพ่นซอร์ส